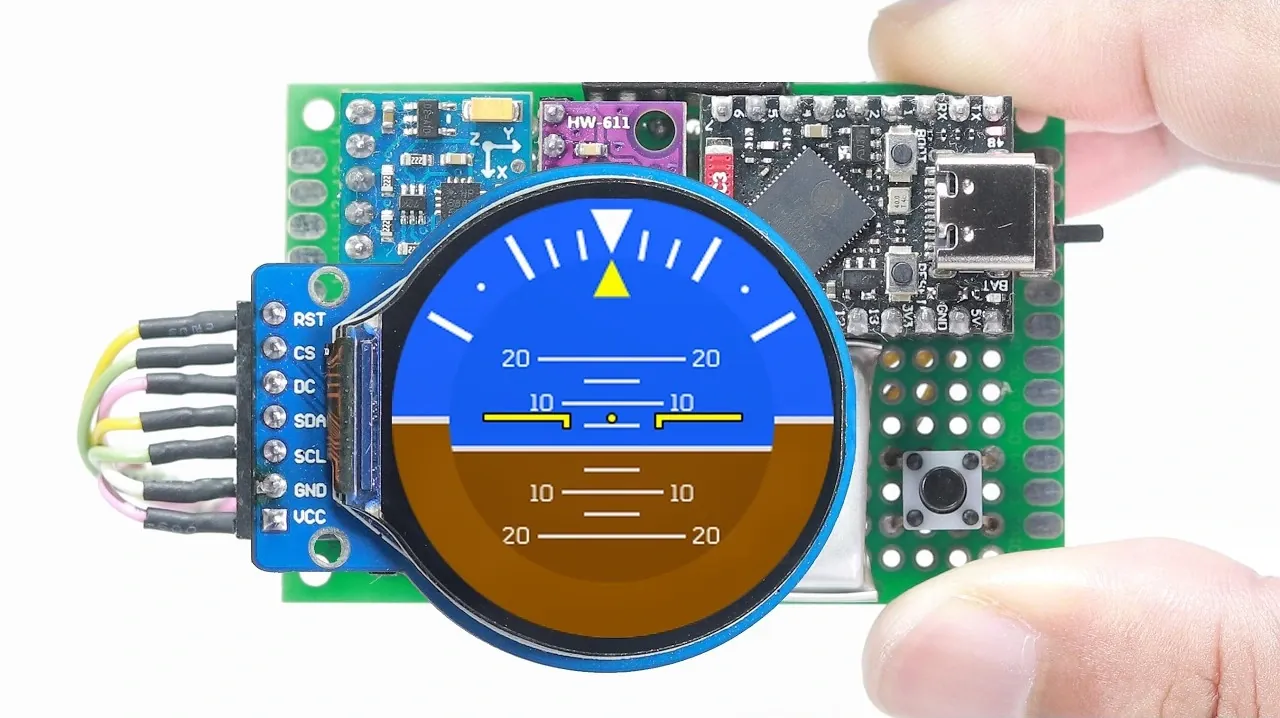
La création d'un horizon artificiel, d'un indicateur de cap et d'un altimètre pour un tableau de bord RC nécessite une intégration minutieuse du matériel et des logiciels. Ce projet, construit autour du modèle compact et capable de batterie Carte ESP32dispose d'un écran rond de 240 × 240 pixels et de plusieurs capteurs communiquant via I²C. Le système fournit des données de vol essentielles, même si des problèmes tels que la dérive gyroscopique et la compensation d'inclinaison restent non résolus, comme l'explique LazyDays Creation.
Découvrez comment cette configuration équilibre portabilité et fonctionnalité, de la soudure des broches de la carte au calibrage des capteurs de tangage, de roulis et d'altitude. Découvrez l'utilisation de SquareLine Studio pour la conception d'interface utilisateur et d'Arduino pour le déploiement de code, ainsi que les avantages pratiques de l'étalonnage automatisé et manuel. Ce rapport met en évidence à la fois les capacités actuelles du système et les améliorations prévues visant à améliorer sa précision et sa fiabilité.
TL;DR Points à retenir :
- Le projet utilise une carte ESP32 pour sa taille compacte et sa capacité de charge de batterie intégrée, ce qui la rend idéale pour les applications de tableaux de bord RC dans un espace limité.
- Un écran rond de 240 × 240 pixels est intégré, offrant des visuels clairs pour l'horizon artificiel, l'indicateur de cap et les données altimétriques, bien que certaines améliorations soient encore en cours.
- Le système utilise la communication I²C pour trois capteurs, l'altimètre utilisant la pression barométrique, l'indicateur de cap présentant un style de boussole à carte mobile et l'horizon artificiel reposant sur les données de tangage et de roulis, mais les algorithmes de filtrage ne sont pas encore implémentés.
- L'étalonnage est automatisé au démarrage, avec un recalibrage manuel disponible, bien que la compensation d'inclinaison et le filtrage avancé de la dérive du gyroscope et des forces de virage soient prévus pour les futures mises à jour.
- Le projet démontre le potentiel de l'ESP32 pour les tableaux de bord FPV RC mais est actuellement confronté à des défis de précision et de fiabilité en raison de l'absence d'algorithmes de compensation d'inclinaison et de filtrage.
Construire un horizon artificiel, un indicateur de cap et un altimètre avec ESP32
Un projet récent a développé un horizon artificiel, un indicateur de cap et un altimètre pour un tableau de bord FPV RC utilisant la carte polyvalente ESP32. Cette configuration compacte intègre un écran rond et des capteurs précis pour fournir des données de vol essentielles, même si certaines améliorations sont encore en cours. Vous trouverez ci-dessous une description de la version et de ses fonctionnalités actuelles.
Choix de matériel et d’affichage
Le système est construit autour de la carte ESP32, choisie pour ses taille compacte et capacité de charge de batterie intégrée. La carte nécessite une soudure manuelle des broches avant utilisation, mais son petit facteur de forme la rend idéale pour les applications à espace limité comme les tableaux de bord RC. Les tests ont confirmé son adéquation aux projets nécessitant des cartes compactes intégrées à une batterie.
UN Écran rond de 240 x 240 pixels sert d’affichage, en utilisant seulement sept broches pour son contrôleur. Sa forme circulaire et sa haute résolution sont bien adaptées aux jauges rondes, offrant des visuels clairs et fonctionnels pour les données de vol. Cette conception améliore la lisibilité et la convivialité du tableau de bord.
L'alimentation est fournie par une petite pile au lithium, qui alimente à la fois le circuit et l'écran. Cette solution légère soutient l'accent mis par le projet sur la portabilité et l'intégration.

Découvrez d'autres guides issus de notre vaste contenu qui pourraient vous intéresser sur ESP32.
Capteurs et communication
Le système utilise trois capteurs pour fournir des fonctionnalités d’horizon artificiel, d’indicateur de cap et d’altimètre. Ces capteurs communiquent via I²C, un protocole qui permet à plusieurs appareils de partager les deux mêmes lignes de données lorsqu'ils sont connectés en parallèle. Les tests ont démontré le caractère pratique de l'I²C pour les configurations multi-capteurs.
L'altimètre mesure l'altitude grâce à la pression barométrique, tandis que l'indicateur de cap utilise un style de boussole à carte mobile. L’horizon artificiel utilise les données de tangage et de roulis, bien que les algorithmes de filtrage permettant d’affiner ces mesures ne soient pas encore implémentés.
Logiciel et étalonnage
L'interface utilisateur a été conçue dans SquareLine Studio, avec les fichiers d'interface utilisateur exportés pour intégration dans le projet. Le développement et le téléchargement du code étaient gérés via Arduino, nécessitant des bibliothèques et des paramètres de carte spécifiques. Une fois téléchargé, l’écran devient opérationnel en quelques minutes.
L'étalonnage du capteur est automatisé au démarrage, avec un bouton de réinitialisation disponible pour le réétalonnage manuel. Les décalages d'étalonnage sont inclus pour la boussole, bien que la compensation d'inclinaison n'ait pas été ajoutée. Ces fonctionnalités d’étalonnage sont essentielles à la précision et sont prévues pour de futures mises à jour.
Défis et mises à jour futures
Le projet fait face à des défis malgré sa fonctionnalité. La dérive gyroscopique et les forces de virage affectent les données de tangage et de roulis en raison du manque d'algorithmes de filtrage. De même, la précision de la boussole est limitée lors d'un vol incliné car la compensation d'inclinaison n'a pas été mise en œuvre. Les mises à jour du code source devraient résoudre ces problèmes, reflétant les efforts continus visant à améliorer la fiabilité et la précision.
Ce projet démontre le potentiel de la carte ESP32 pour créer des instruments de tableau de bord RC compacts et fonctionnels. La version actuelle intègre un horizon artificiel, un indicateur de cap et un altimètre, offrant des visuels clairs et un étalonnage simple. Cependant, ses performances sont limitées par l’absence d’algorithmes de filtrage et de compensation d’inclinaison, essentiels pour un fonctionnement précis en conditions dynamiques. Le projet constitue une base prometteuse pour les passionnés de FPV, son succès futur dépendant des mises à jour planifiées pour remédier à ces limitations.
Crédit média : Création de LazyDays
Classé sous : Projets de bricolage, Matériel
Divulgation: Certains de nos articles incluent des liens d’affiliation. Si vous achetez quelque chose via l'un de ces liens, Geeky Gadgets peut gagner une commission d'affiliation. Découvrez notre politique de divulgation.
Vous pouvez lire l’article original (en Angais) sur le {site|blog}www.geeky-gadgets.com