Les tondeuses à gazon robotisées sont de plus en plus capables de gérer des jardins plus compliqués qu’un simple rectangle d’herbe. Au lieu de s’appuyer uniquement sur des limites fixes et une navigation de base, les machines plus récentes combinent le positionnement par satellite, la vision par ordinateur et la cartographie numérique pour fonctionner de manière plus indépendante.
Ce changement se reflète dans Gardien de butLe H3 Pro de , un robot tondeuse sans fil conçu pour les jardins résidentiels jusqu'à 1 200㎡. Plutôt que de se concentrer sur une seule fonctionnalité, la machine combine le positionnement RTK, la navigation visuelle VSLAM, la détection d'obstacles basée sur l'IA, la planification intelligente du chemin et un système de coupe conçu pour travailler plus près des bordures de pelouse.
Pour les propriétaires, l’attrait de ces technologies réside moins dans la terminologie elle-même que dans la capacité d’une tondeuse à gérer les petites complications qui rendent l’entretien d’un jardin fastidieux.
Aller au-delà des fils frontières
L’un des changements les plus importants dans la tonte robotisée a été l’abandon des câbles périphériques physiques.
Les systèmes filaires traditionnels peuvent fonctionner de manière fiable une fois installés, mais modifier la disposition d'un jardin ou définir des zones supplémentaires peut nécessiter une préparation physique plus poussée. Les systèmes sans fil adoptent une approche différente en utilisant des technologies de positionnement et de cartographie pour définir où la tondeuse doit fonctionner.
Goalker combine le positionnement cinématique en temps réel (RTK) avec le VSLAM, ou localisation et cartographie visuelles simultanées. RTK fournit des informations de positionnement précises, tandis que la navigation visuelle ajoute une autre source d'informations environnementales. La combinaison est destinée à aider à maintenir le positionnement dans différentes configurations de jardins, y compris les passages étroits et les zones où les arbres ou autres environnements peuvent affecter les signaux satellite.
Ce type de fusion de capteurs devient de plus en plus pertinent pour la robotique extérieure. Un jardin est rarement un environnement idéal pour une technologie de positionnement unique. Les arbres, les bâtiments, les murs et les environnements changeants peuvent tous influencer la façon dont une machine perçoit son emplacement.
En combinant le positionnement par satellite avec des informations visuelles, le système de navigation dispose de plusieurs sources d'informations avec lesquelles travailler.
Cartographie d'un jardin en plusieurs espaces
L’avantage pratique d’une navigation améliorée devient plus évident dans les jardins comportant plusieurs pelouses.
Un jardin avant et une cour arrière, par exemple, peuvent être séparés par un passage étroit plutôt que de former une seule zone de tonte continue. La gestion multizone permet de cartographier et de gérer individuellement différentes sections, tandis que la planification intelligente du trajet détermine la manière dont la tondeuse se déplace dans ses zones de travail.
Le système prend également en charge les limites numériques, réduisant ainsi le besoin d'installation de câbles périphériques physiques. Grâce à l'application associée, les utilisateurs peuvent gérer les zones et les paramètres de tonte, créer des programmes et suivre la machine.
Pour les propriétaires, cela peut faire une différence au-delà de la configuration initiale. Les jardins changent souvent au fil du temps, qu'un parterre de fleurs soit ajouté, que des meubles d'extérieur soient déplacés ou qu'une section de pelouse auparavant inutilisée fasse partie de la zone de tonte. La cartographie numérique permet de gérer ces changements sans avoir à réinstaller physiquement une limite autour du jardin.
La tondeuse prend en charge des hauteurs de coupe de 25 mm à 60 mm et a une largeur de coupe de 18 cm. Sa zone de tonte recommandée est de 1 200㎡, avec une zone de fonctionnement maximale de 1 500㎡ selon les spécifications du produit.
Pourquoi les bordures de pelouse sont encore difficiles à automatiser
Même avec une meilleure navigation, un problème familier demeure : le bord de la pelouse.
Un robot tondeuse doit éviter de heurter les murs, les parterres de fleurs, les clôtures et autres obstacles, ce qui peut laisser une étroite bande d'herbe qui nécessite toujours une tondeuse conventionnelle. Pour certains jardins, les travaux de finition peuvent être l’une des parties les moins pratiques de l’utilisation d’une tondeuse autonome.
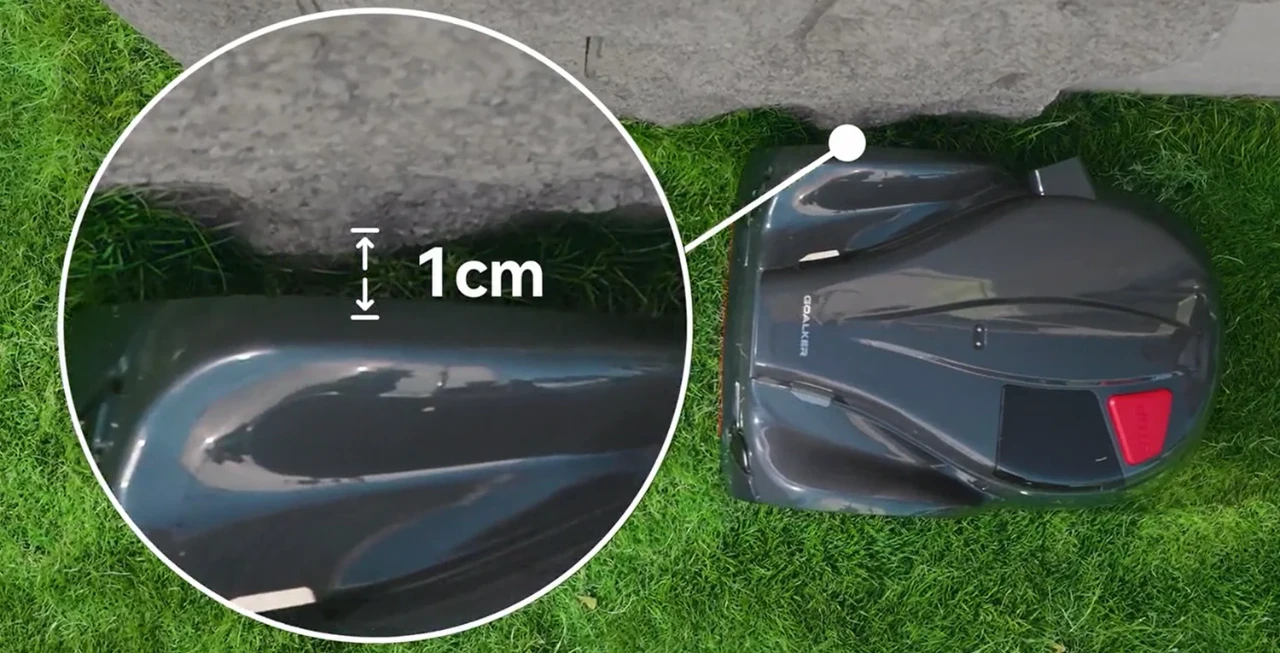
Goalker résout ce problème avec un plateau de coupe motorisé et réglable latéralement. Le module de coupe peut se déplacer vers le côté de la tondeuse, permettant aux lames de travailler plus près des obstacles. Le fabricant spécifie une coupe jusqu'à 1 cm d'un bord dans les conditions applicables.
Ce design est particulièrement pertinent dans les zones difficilement praticables, comme les parterres de fleurs ou les bordures surélevées. Au lieu de compter entièrement sur les roues de la tondeuse pour s'approcher d'un bord, le mécanisme de coupe lui-même peut s'étendre vers celui-ci.
Cela ne signifie pas que chaque bordure de jardin ne nécessitera aucune finition manuelle. Le résultat réel dépend de la forme et de la construction de la limite. Cependant, la réduction de la quantité d'herbe laissée sur les bords difficiles répond à une limitation pratique qui reste courante dans les systèmes de tonte robotisés.
La vision ajoute une autre couche de conscience
Le positionnement indique à une tondeuse où elle se trouve, mais ne lui indique pas nécessairement ce qui se trouve devant elle.
C’est là que la vision par ordinateur devient utile. Le système utilise un système à double caméra ainsi qu'un capteur ToF latéral pour détecter les objets et estimer leur distance. Goalker affirme que son système de vision peut reconnaître plus de 200 types d'objets, allant des outils et jouets de jardinage aux animaux domestiques et à la faune.
Pour une tondeuse fonctionnant de manière autonome, ce type de perception peut être important car les jardins évoluent constamment. Un jouet d'enfant peut être laissé sur la pelouse un jour, tandis qu'un tuyau d'arrosage ou un outil peut apparaître dans une autre partie de la cour.
Au lieu de traiter chaque objet comme un simple obstacle physique, la détection visuelle permet à la machine d'identifier les objets avant de les atteindre et d'ajuster son itinéraire en conséquence.
L’approche illustre également la direction que prend l’entretien robotisé des pelouses de manière plus générale. Les caméras et l’IA sont de plus en plus utilisées non seulement pour naviguer, mais aussi pour interpréter l’environnement autour d’une machine autonome.
Cela n’élimine pas la nécessité d’une préparation judicieuse. Les propriétaires doivent toujours retirer les petits objets et les dangers potentiels de la pelouse avant de tondre. La détection d'obstacles vise à réduire les interruptions inattendues, plutôt que de remplacer l'entretien de base du jardin.
Un système de coupe flottant pour les pelouses inégales
La navigation n'est qu'une partie de l'équation. Une fois que la tondeuse atteint l'herbe, le système de coupe doit s'adapter à la surface située en dessous.
Le H3 Pro utilise un plateau de coupe flottant qui peut suivre les changements du terrain. Ceci vise à maintenir une hauteur de coupe plus constante sur les zones inégales et à réduire le risque de scalpage, lorsque les lames coupent trop profondément dans les creux de la pelouse.
Cela peut être particulièrement utile pour les jardins résidentiels comportant des pentes douces ou des sections inégales plutôt qu’un gazon parfaitement plat.
La tondeuse utilise la traction avant et est conçue pour des pentes allant jusqu'à 35 pour cent, ce qui équivaut à environ 19 degrés. Une roue arrière rotative fait partie de la conception du châssis, tandis que des roues suspendues indépendamment sont destinées à aider la machine à s'adapter aux changements du sol.
Le résultat est un système qui aborde la tonte comme une combinaison de navigation, de traction et de coupe plutôt que de traiter le plateau de coupe comme un composant isolé.
L'automatisation se poursuit après le début de la tonte
Une fois qu’un programme de tonte a été configuré, une grande partie du travail de routine peut s’effectuer sans supervision directe.
La machine peut retourner automatiquement à sa station de charge lorsque sa batterie a besoin d'être rechargée. Avec une autonomie déclarée allant jusqu'à 120 minutes par charge et un temps de charge d'environ 120 minutes, la tondeuse est conçue pour reprendre une tâche de tonte inachevée après la recharge.
La vitesse de fonctionnement relativement modeste d’un robot tondeuse est moins importante lorsque la machine travaille de manière autonome. Au lieu d'obliger le propriétaire à passer une heure à pousser une tondeuse conventionnelle dans le jardin, le fonctionnement autonome permet à la tâche de s'effectuer en arrière-plan.
Le bruit peut également devenir pertinent lorsqu’une tondeuse fonctionne régulièrement. Le système est évalué jusqu'à 59 dB et comprend un mode nuit, permettant aux propriétaires de programmer la tonte en dehors des périodes de jour traditionnelles.
La détection automatique de la pluie ajoute une autre couche d'automatisation quotidienne. Lorsqu'un temps pluvieux est détecté, la tonte peut être interrompue plutôt que de continuer dans des conditions qui pourraient être moins adaptées à la tonte de l'herbe.
La machine prend également en charge la protection contre l'eau IPX6, tandis que les commandes basées sur des applications donnent accès à la gestion de la tonte et aux alertes associées.
Ce que cela signifie pour le jardin intelligent
Le développement des tondeuses à gazon robotisées est de plus en plus lié à une tendance plus large des jardins intelligents. L’objectif n’est pas simplement d’automatiser l’acte physique de tondre le gazon, mais de réduire le nombre de décisions et d’interventions manuelles requises de la part du propriétaire.
L'approche de Goalker combine plusieurs technologies pour résoudre différentes parties de ce problème. RTK et VSLAM gèrent le positionnement et la navigation, la vision binoculaire et la détection ToF assurent une conscience environnementale, la cartographie numérique gère différentes zones de pelouse, tandis que les systèmes de coupe flottants et axés sur les bords gèrent les caractéristiques physiques de l'herbe elle-même.
Aucune de ces technologies ne supprime toutes les limitations associées à la robotique extérieure. Les jardins restent des environnements imprévisibles, et des facteurs tels que l’aménagement paysager, les obstacles et la conception des limites peuvent affecter les performances de toute tondeuse autonome.
Ce qui change, c'est le niveau d'information disponible sur la machine.
Pour les propriétaires qui envisagent une tonte robotisée sans fil, cela peut en fin de compte être plus important que n'importe quelle spécification unique. Une tondeuse capable de comprendre sa position, de reconnaître les objets autour d'elle, de gérer plusieurs zones et d'ajuster son approche de coupe à la forme du jardin se rapproche de l'idée plus large d'un système de jardin autonome – une transition que le Goalker H3 Pro représente dans la pratique, réunissant le positionnement par satellite, la navigation visuelle et la perception assistée par l'IA dans un système conçu pour l'entretien quotidien des pelouses résidentielles.
Classé sous : Actualités technologiques
Divulgation: Certains de nos articles incluent des liens d’affiliation. Si vous achetez quelque chose via l'un de ces liens, Geeky Gadgets peut gagner une commission d'affiliation. Découvrez notre politique de divulgation.
Vous pouvez lire l’article original (en Angais) sur le {site|blog}www.geeky-gadgets.com